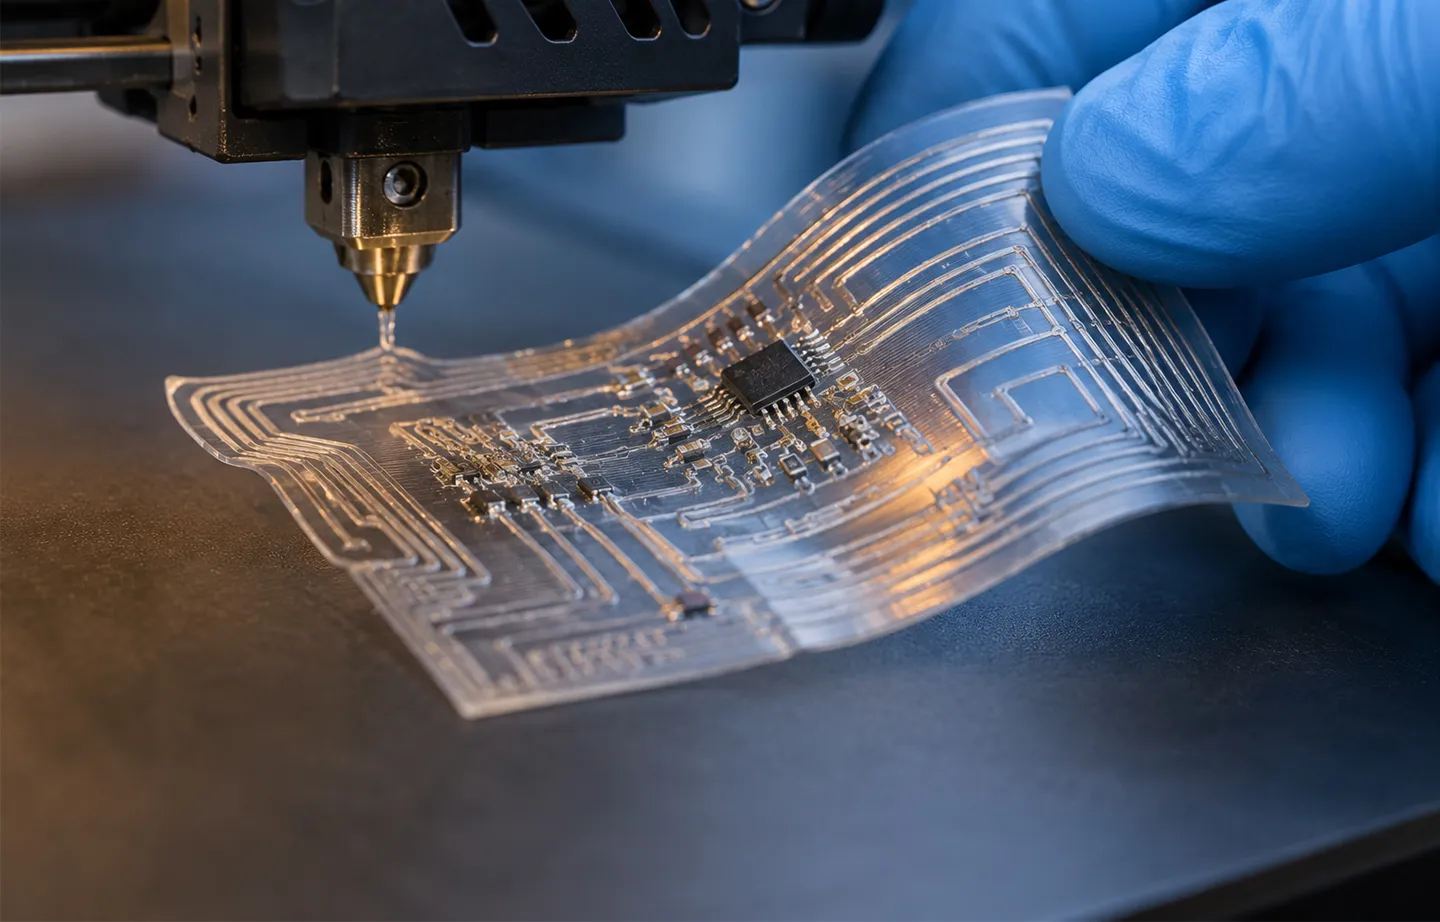
Künstliche Muskeln sind eine neuartige Klasse weicher Aktuator-Technologie, die entwickelt wurde, um das Kontraktions- und Extensionsverhalten biologischer Muskeln nachzubilden. Indem sie elektrische, pneumatische oder andere Energiequellen effizient in mechanische Bewegung umwandeln, dienen sie als primäre Energiequelle für biomimetische Roboter und intelligente Systeme der nächsten Generation. Durch den Einsatz von 3D-Druck mit weichen Materialien und optimierten Strukturarchitekturen erreichen künstliche Muskeln schnelle Reaktionszeiten und präzise Steuerung und unterstützen gleichzeitig koordinierte Mehrfreiheitsgrad-Aktuierung.
Durch die Integration flexibler Sensorik und intelligenter Steuerung entwickeln sich künstliche Muskeln von eigenständigen Aktuatoren zu einheitlichen „Wahrnehmungs-Aktuierungs-Steuerungs"-Systemen weiter und verleihen Robotern lebensechte Mobilität und überlegene Anpassungsfähigkeit an die Umgebung. Im Vergleich zu herkömmlichen starren Antrieben bieten künstliche Muskeln die bedeutenden Vorteile inhärenter Nachgiebigkeit und eines hohen Leistungsgewichtsverhältnisses, was kontinuierliche, fließende Bewegungen in komplexen Umgebungen ermöglicht. Dieses Paradigma weicher Strukturen gewährleistet Sicherheit und Zuverlässigkeit bei der Mensch-Roboter-Kollaboration oder beim Umgang mit empfindlichen Objekten und macht es zu einer grundlegenden Technologie für die Weiterentwicklung flexibler Automatisierung.
 TY_CONTACT
 TY_QUOTE
 TY_ACCOUNT
 TY_CART

 English
 日本語
 한국어
 français
 Deutsch
 Español
 italiano
 русский
 português
 العربية